仲野研究室(GDAC Lab)
名古屋工業大学 仲野研究室(GDAC Lab: Geometric Dynamics, Autonomy, and Control Laboratory)の公式サイトです。仲野 聡史(助教)を中心に,制御理論とロボティクスの研究に取り組んでいます。進学を検討中の学生の方,研究交流や共同研究にご関心のある方,制御理論やロボティクスに興味をお持ちの方に向けた情報を中心に載せていきます。
拘束を考慮した回転運動の制御,回転行列(SO(3))を直接扱う幾何学的な姿勢制御,車輪付きドローンによるインフラ点検などの概要は,研究内容のページでご覧いただけます。
フォトギャラリー
サイトのご案内
- 研究内容 — 研究テーマの概要
- 研究室の運営方針 — 研究の進め方,日々の過ごし方,見学・お問い合わせ
- メンバー — 教員・学生・研究協力者
- 実験装置・設備 — 機体・実験室・装置の写真
- シミュレータ — ブラウザで動く公開シミュレータのデモ
- 禁止方向を避ける姿勢制御 — カメラを太陽に向けずに宇宙機の向きを変えるアニメーション
- 論文・発表(日本語)/Publications (EN)
- アクセス — 所在地・交通
学生の皆さんへ
学部の配属は学科の規則に沿って決まり,大学院への進学は入学試験の結果によります。日程や手続きは,大学が公表する情報に従ってください。研究室の進め方や日々の過ごし方は研究室の運営方針のページにまとめています。見学やお問い合わせの連絡先も同じページにあります。研究の雰囲気を知るには,研究内容とメンバーのページをご覧ください。
海外の大学・大学院に在籍している学生の方は,名古屋工業大学の交換留学プログラム一覧(Student Exchange Program,英語ページ)をご確認ください。プログラムを通じて本研究室での受け入れを希望する場合,応募の締切は受け入れ開始のおおむね5か月前に設定されていることが多いため,できるだけ早めに本研究室までご連絡ください。
お知らせ
-
新たに石渡君,小野木君,佐々木君,鳥居君の4名が研究室に配属されました。
-
佐野君が RSJ2026 で発表しました。
-
NEDO「官民による若手研究者発掘支援事業」の共同研究組成型に,大阪大学との共同研究課題「幾何学的動力伝達に基づく特異姿勢の無い全方向無限回転機構の開発」が採択されました。
-
堂高君が ASCC 2026 で発表しました。
-
村田学術振興・教育財団の研究室インフラ整備助成(電気・電子工学)に採択されました。
-
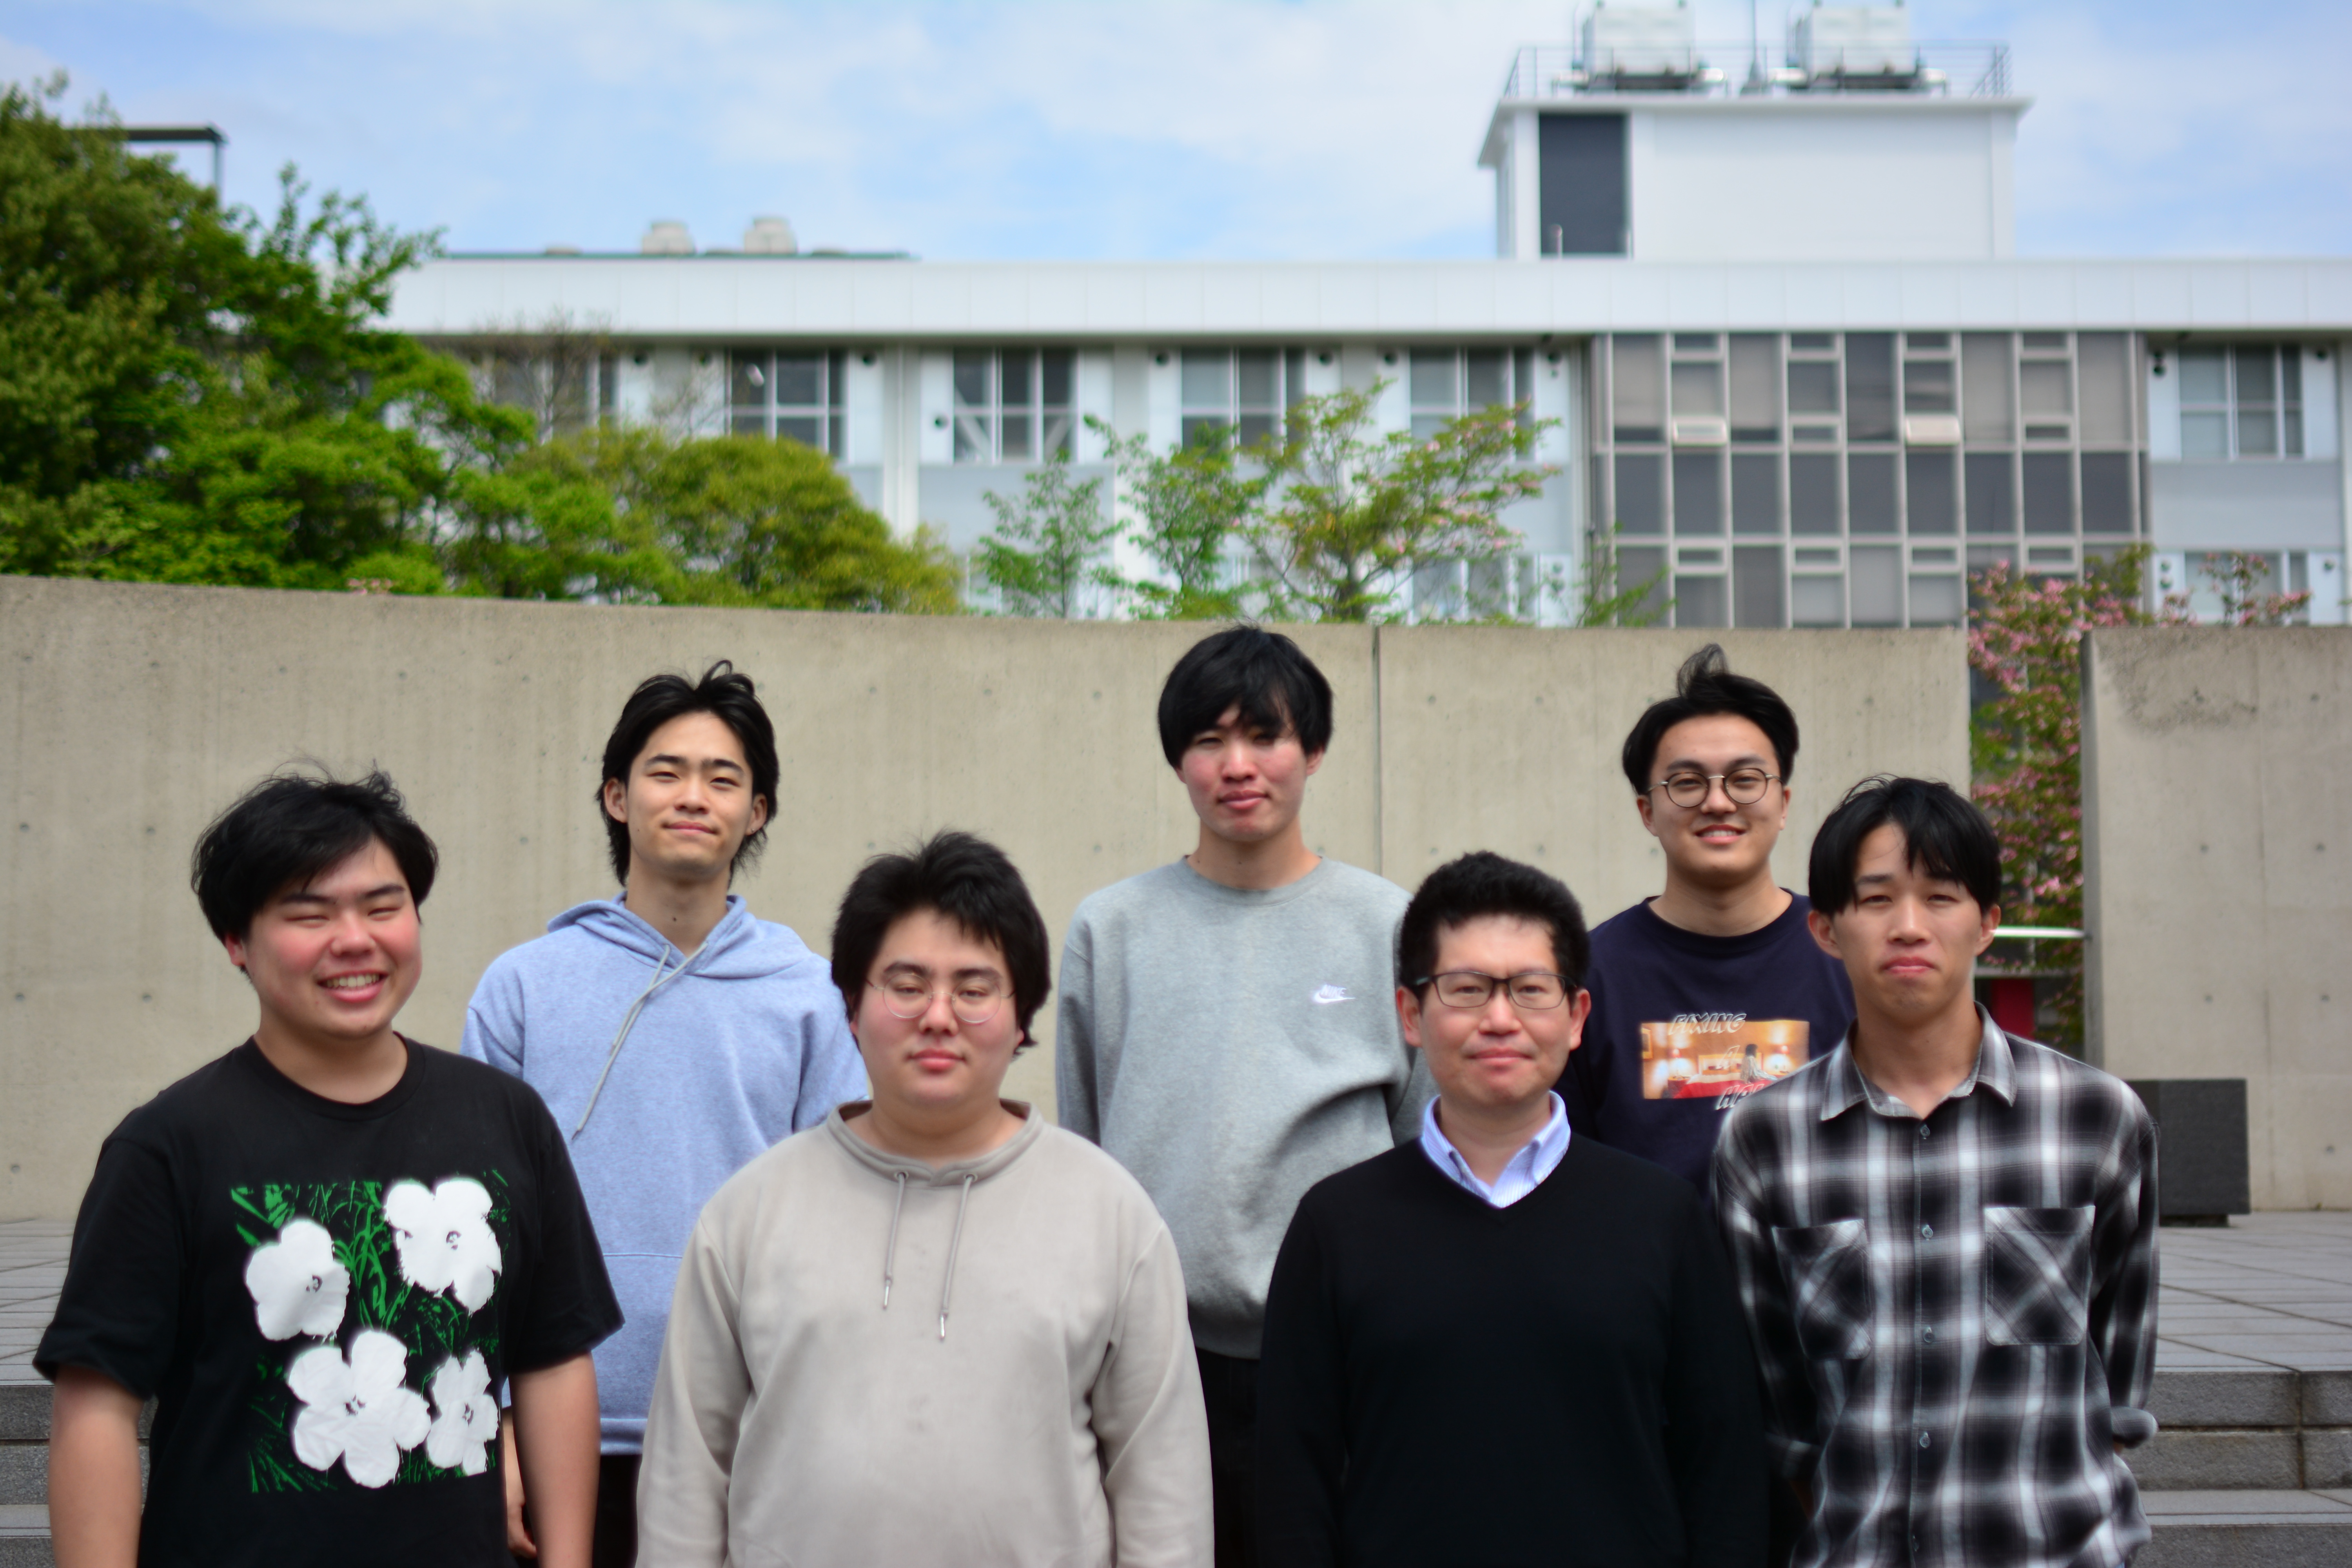
研究室メンバーの集合写真を,トップページと各ページのサイドバーに掲載しました。
-
堂高君の論文が ASCC 2026 に採択されました。
-
研究室のウェブサイトを公開しました。論文・メンバー・お知らせなどを随時更新していきます。