シミュレータ
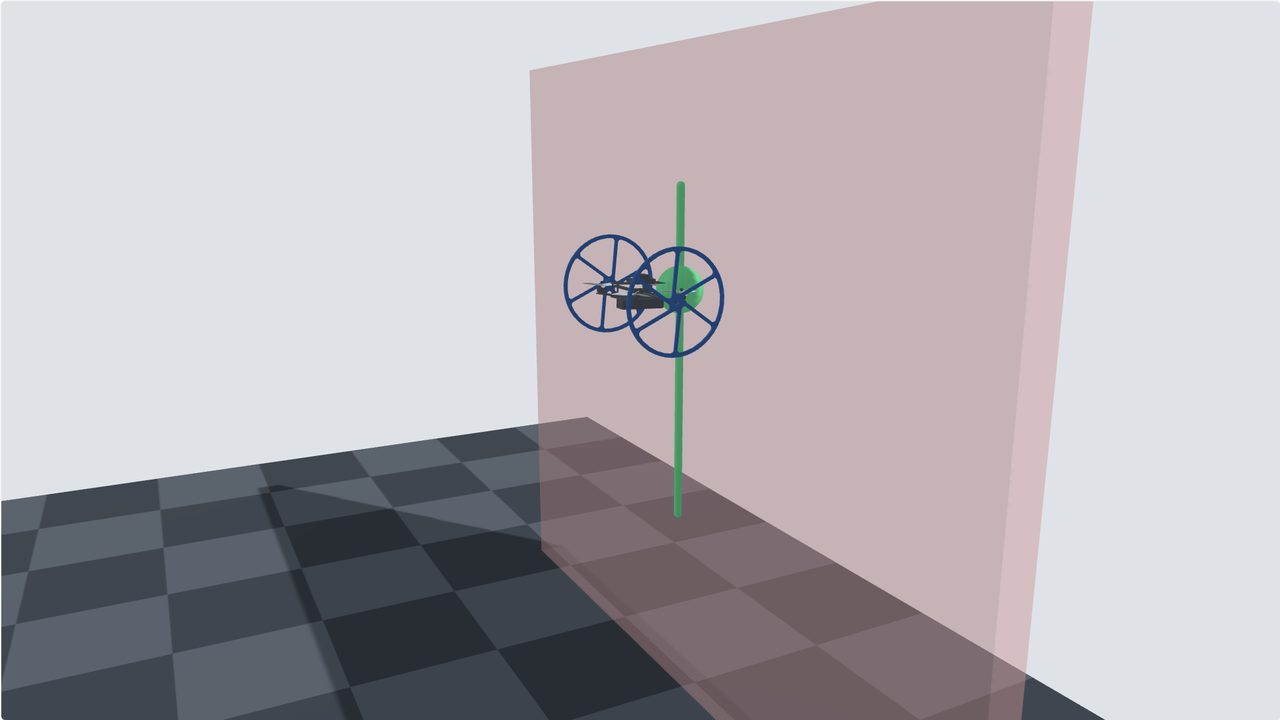
車輪付きドローンのシミュレータを公開しています。下のデモは録画ではありません。そのシミュレータの物理計算を,いまブラウザの中で解いています。
物理エンジンを読み込みますか?
デモの実行には MuJoCo の WebAssembly 版(約 3.5〜12 MB,サーバの圧縮設定によります)を転送します。ブラウザにキャッシュされるので,転送は初回のみです。
- 目標の高さ
- 1.30 m
- 壁方向
- 1.93 m (+0.13)
- 機体の高さ
- 0.60 m
シナリオ
- 時刻
- 0.0 s
- 機体の高さ
- 0.60 m
- 壁
- 非接触
- 実時間比
- —
目標は,3D 表示の緑の球を直接ドラッグするか,左下のパッドをドラッグして動かします(パッドにフォーカスがあれば矢印キー,Shift で大きく)。3D 表示のそれ以外の場所はドラッグで視点回転,ホイールで拡大縮小です。
何を見ているか
4つのロータと2つの車輪を持つ機体です。形は,研究室の実機を採寸して起こしたものです。
壁面を登るときも,特別なことはしていません。壁の奥に目標位置を置くだけです。機体はそこへ向かおうとしますが,壁に阻まれます。このとき壁から受ける反力が,そのまま車輪を壁に押し付ける力になります。車輪は壁の上を転がるので,上下方向には自由に動けます。押し付けのための専用の制御は入っていません。
姿勢の制御には,回転を3つの角度に分解せず,回転行列のまま扱う定式化を用いています。どの姿勢でも計算が破綻しないという利点があり,本研究室の研究の中心にある考え方です。詳しくは研究内容のページをご覧ください。
シミュレータ本体
単機・複数機,壁面や曲面地形に対応し,実機のフライトコントローラを組み込んだ試験も行えます。ソースコード・ライセンス・引用情報は GitHub で公開しています。