研究内容
研究概要
ロボットや人工衛星を目的どおりに動作させるには,機体がどの方向を向くかを制御する必要があります。一方で,実際の機械には,必ず守らなければならない制限が存在します。
- モータが発生できる力には上限があります。
- 人工衛星の望遠鏡を太陽の方向へ向けてはなりません。
- 壁面に押し付けながら走行する機体は,取り得る姿勢が限られます。
制御工学では,こうした制限を拘束と呼びます。本研究室では,拘束を満たしながら回転運動を制御するための理論構築と,実機による検証を研究の中心に据えています。
主な応用先は,人工衛星とドローンです。
研究テーマ
1. 拘束を考慮した回転運動の制御
回転の表現と特異点
物体の位置は x, y, z の3つの数で表すことができますが,向きの表現はそれほど単純ではありません。
航空機の姿勢は,機首の上げ下げ(ピッチ),左右の傾き(ロール),機首の向き(ヨー)という3つの角度で表すのが一般的です(オイラー角)。ただしこの表現には,特定の姿勢で計算が破綻するという弱点があります。航空分野やコンピュータグラフィックスの分野で「ジンバルロック」と呼ばれる現象です。
本研究室では,向きを3つの角度に分解せず,回転そのものを直接扱う数学的な枠組み(回転行列の集まりで,SO(3) と表記されます)を用いています。この定式化では,姿勢の表し方に由来する特異点がないため,どの姿勢でも計算が破綻しない制御系を設計できます。
拘束の保証と計算負荷
拘束を守るための手軽な方法として,「危険な状態に近づいたら速度を落とす」といった経験的な規則を制御系に付け加える,という考え方があります。しかしこの方法では,どのような状況でも拘束が守られるという保証は得られません。
本研究室では,Explicit Reference Governor(ERG)と制御バリア関数(CBF)に基づく手法を用いています。どちらも,すでにある制御器を作り直すのではなく,その外側に付け加える仕組みです。ERG は制御器に与える目標値を,CBF に基づく安全フィルタは制御器が出す指令を,拘束を破らない範囲へ修正します。こうした修正の規則を数学的に構成することで,拘束が常に守られることを理論的に保証できます。
もう一つの重要な特徴は,計算が軽いことです。
拘束を扱う代表的な手法であるモデル予測制御は,各時刻で将来の動きを予測しながら最適化問題を解きます。このため,計算能力の限られた機器では負担が大きくなります。これに対して ERG は,あらかじめ導出しておいた式を評価するだけで目標値を更新でき,動作中に最適化問題を解く必要がありません。CBF に基づく安全フィルタも,拘束が1つであれば式で直接計算でき,複数の場合も小規模な二次計画問題を解くだけで済みます。いずれも小型の計算機に載せやすい手法です。
代表的な成果
- Explicit reference governor on SO(3) for torque and pointing constraint management — Automatica, 2023
- Attitude Constrained Control on SO(3): An Explicit Reference Governor Approach — IEEE CDC, 2018
応用:小型衛星の姿勢制御
人工衛星は,地球を周回しながら姿勢を変更します。この過程では,複数の拘束が同時に課されます。
- 望遠鏡や観測用のセンサを太陽の方向へ向けてはなりません(強い太陽光で損傷するおそれがあるためです)。
- 地上局と通信する間は,アンテナを地上局の方向へ向けておく必要があります。
- 姿勢を変更する装置(リアクションホイール)が発生できるトルクには上限があります。
さらに,衛星に搭載する計算機には,打ち上げ質量や搭載電力の制限に加えて,宇宙空間の放射線に耐えることが求められます。そのため,地上の計算機と比べて性能が大きく制限され,各時刻で最適化問題を解く方式は適用が難しくなります。
前節で述べた計算の軽い手法は,このような状況で有効に働きます。現在は,複数の小型衛星が協調して姿勢を変更する枠組みの構築に取り組んでいます。
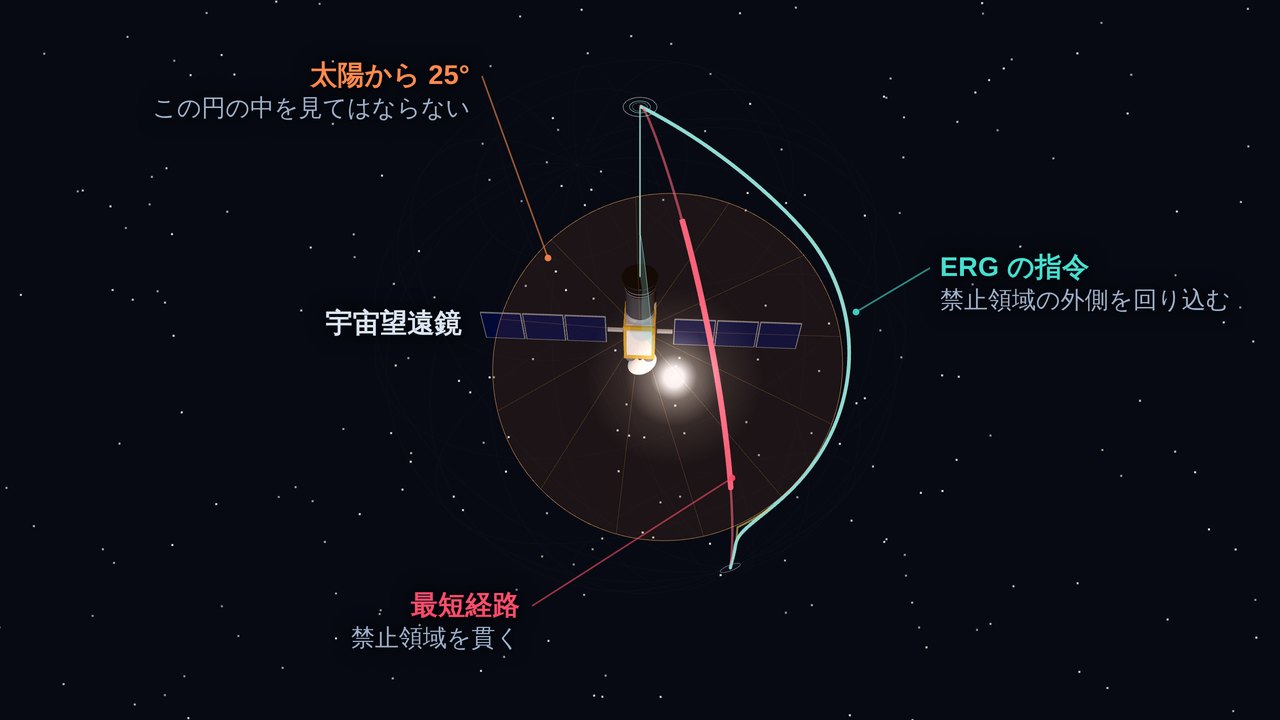
科学研究費助成事業 基盤研究(B)(2026〜2029年度,課題番号 26K00967)
「小型衛星群に対するオンライン最適化を用いない制約付き協調姿勢制御の確立」
本テーマは,宇宙航空研究開発機構(JAXA)の佐々木 貴広 氏,および南山大学の坂本 登 教授との共同研究として進めています。
応用:宇宙の回転運動を地上で再現する試験装置
宇宙機の姿勢制御系は,打ち上げる前に地上で確かめておく必要があります。しかし地上には重力があるため,無重力の宇宙空間で機体が自由に回転する様子をそのまま再現するのは簡単ではありません。
そこで大阪大学との共同研究として,超小型衛星を支えながら全方向に回転させ,無重力状態での回転運動を地上で再現する試験装置の開発に取り組んでいます。衛星は楕円体の容器に収められ,そのまわりに配置した複数の直動モータが容器に接しています。楕円体の姿勢は,直動モータの位置によって幾何学的に決まります。本研究室は,この装置を思いどおりに動かすための制御理論を担当しています。
NEDO 官民による若手研究者発掘支援事業 共同研究組成型(2026年度採択)
「幾何学的動力伝達に基づく特異姿勢の無い全方向無限回転機構の開発」
2. 車輪付きドローンとインフラ点検
飛行と走行を融合した機体
ドローンは自由に飛行できる一方で,飛行中の消費電力が大きく,稼働時間が制限されます。また,壁面のごく近くで姿勢を乱さずに静止し続けることは容易ではありません。
そこで本研究室では,車輪を備えたドローンを対象としています。壁面や天井に機体を押し付けて車輪で走行し,必要に応じて飛行へ移行する機体です。
この機体には,制御の観点から次のような難しさがあります。
- 車輪は横方向に滑らないため,運動できる方向が制限されます(非ホロノミック拘束と呼びます)。
- 壁面への押し付け力の調整が必要です。弱すぎると車輪が滑ったり壁面から離れたりし,強すぎると走行の抵抗や機体への負担が増えます。また,勢いよく接触すると機体が跳ね返ってしまいます。
- 飛行状態と走行状態が切り替わるため,運動の性質そのものが変化します。
ここでも中心となるのは拘束です。押し付け力,接触時に取り得る姿勢,飛行可能な高度といった制限を扱うために,制御バリア関数,入出力線形化,受動性に基づく手法,モデル予測経路積分制御(MPPI)などを組み合わせています。
応用:インフラ点検
トンネルや橋梁のコンクリート,建物の外壁タイルなどでは,浮きや剥離を見つけるために,ハンマーで叩いた音を聞き分ける打音検査が行われています。高所での作業には足場の設置が必要となり,費用と危険を伴います。
本研究室では,車輪付きドローンを用いて,壁面タイルの打音検査,橋梁支承部(橋桁を支える部分)の点検,天井裏の調査など,人が近づきにくい場所を対象とした点検システムの開発を進めています。
代表的な成果
- Development of Wall Hammering Inspection Systems Using Two-Wheeled Multicopters — Journal of Robotics and Mechatronics, 2024
- 入出力線形化による非ホロノミック拘束を有する車輪付きドローンの壁面上での位置追従制御 — システム制御情報学会論文誌, 2025
- Stable Haptic Shared Autonomy for Wall Landing of Two-Wheeled Drones via Control Barrier Functions — IEEE IECON, 2025
人と協調する制御
すべての動作を自動化するのではなく,操縦者が機体を操作し,危険な動作だけを制御系が防ぐという形態についても研究を進めています。操縦者に触覚を介して拘束の存在を伝えながら,安全性は理論的に保証する仕組みです。
その他の応用・共同研究
上記のほか,共同研究として次のテーマにも参画しています。
- 建築構造物の振動制御 — 地震や風による建物の揺れを抑える研究です。建物に加わる風や地震の影響を,等価入力外乱(EID)法によって制御入力に換算した外乱として測定値から推定し,揺れを打ち消す能動制御に用いています(免震建物に加わる風荷重の推定など)。ロバスト制御理論に基づく同調質量ダンパ(TMD)の設計も扱っています。代表例(Control Engineering Practice, 2024)
- ビジュアルフィードバック制御 — カメラで取得した画像から対象の位置と姿勢を推定し,制御に利用する研究です。カメラの撮影周期に合わせて推定と制御を行う方法を扱っています。代表例(SICE JCMSI, 2023)
論文の一覧は論文・発表のページ,共同研究者はメンバーのページにあります。外部資金や受賞を含む詳細は仲野の個人ページをご覧ください。